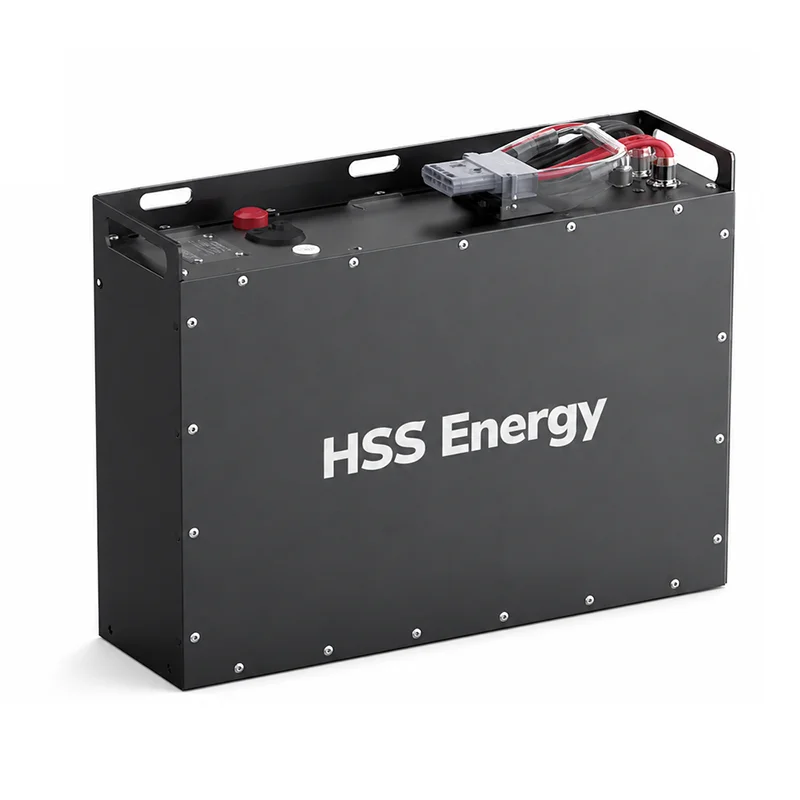
Une batterie d’AGV ou de robot mobile doit faire plus que répondre à un objectif de tension et de capacité. L'autonomie, le courant d'accélération, les fenêtres de charge, les dimensions du compartiment de batterie, la communication avec le contrôleur du véhicule et le programme de fonctionnement affectent tous la conception finale du pack. HSS Energy développe des systèmes de batteries au lithium basés sur des projets pour les AGV, les AMR et les équipements robotiques mobiles, avec des paramètres électriques, mécaniques et de communication confirmés par rapport à l'application.
|
Objectif applicatif |
Chimie des batteries |
Chargement |
Intégration |
|
AGV / AMR / robotique mobile |
Plateforme de référence LiFePO4 |
Chargement manuel / quai / opportunité par projet |
CAN / RS485 et interfaces définies par le projet |
Deux AGV utilisant la même tension nominale peuvent nécessiter des packs de batteries très différents. Un AMR d'entrepôt léger peut fonctionner à un courant modéré pendant de longues périodes, tandis qu'un AGV de transport peut avoir de courts événements à courant élevé lors d'opérations d'accélération, de levage ou de pente. La batterie doit donc être définie à partir du cycle de service.
|
Contribution technique |
Ce qu'il détermine |
|
Tension de fonctionnement du véhicule |
Configuration en série et tension du chargeur |
|
Charge moyenne et heures de fonctionnement |
Énergie utilisable et autonomie requises |
|
Charge de pointe et durée de pointe |
Capacité actuelle du BMS, des cellules, des câbles et des connecteurs |
|
Baie de batterie / espace de montage |
Taille du boîtier, position des bornes et disposition mécanique |
|
Fenêtre de chargement |
Courant de charge et stratégie de charge |
|
Contrôleur de véhicule |
Protocole de communication et mappage de signaux |
|
Environnement opérationnel |
Exigences de température, d’enceinte et de protection |
La configuration suivante est basée sur les données de référence HSS fournies. Les paramètres qui ne sont pas fixés dans le matériel source restent confirmés par le projet plutôt que de se voir attribuer des valeurs génériques.
|
Paramètre |
Configuration de référence HSS / Confirmation du projet |
|
Classe de tension du marché |
Classe 24 V |
|
Tension nominale |
25,6 V |
|
Configuration |
8S LiFePO4 |
|
Capacité |
60Ah |
|
Énergie nominale |
1,536 kWh |
|
Référence de charge supérieure |
29,2 V (8 × 3,65 V) ; Projet de profil de chargeur final confirmé |
|
Méthode de facturation |
CC-CV ; chargement manuel / quai / opportunité par projet |
|
Courant continu/crête |
Projet confirmé à partir de la charge AGV et de la durée de pointe |
|
Communication |
Sélectionnable par projet CAN / RS485 ; cartographie confirmée par le projet |
|
Boîtier / Poids |
Projet confirmé après examen de la baie de batterie |
|
Connecteur/brochage |
Configuré par le projet |
La capacité à elle seule ne définit pas si un AGV peut effectuer un quart de travail. Les besoins énergétiques doivent être estimés à partir du cycle d'exploitation réel, y compris les déplacements, les temps d'inactivité, l'accélération, les charges de levage ou d'outillage et les possibilités de recharge. Le courant de pointe doit être vérifié séparément de la consommation d’énergie moyenne.
|
Question sur la taille |
Vérification technique |
|
Combien de temps l'AGV doit-il fonctionner entre deux charges ? |
Estimer l'énergie utilisable à partir du cycle de service plutôt que de la seule capacité nominale |
|
Quel est le courant de fonctionnement normal ? |
Vérifier la charge thermique et les exigences de décharge continue |
|
Quel est le courant de courte durée le plus élevé ? |
Confirmer la capacité de la cellule, du BMS, du câble et du connecteur |
|
Combien de temps dure le pic ? |
Distinguer les pics d'accélération courts d'une charge élevée et soutenue |
|
L'AGV peut-il charger pendant les pauses ? |
La recharge d’opportunité peut réduire l’énergie nécessaire à bord |
|
Quelle est la réserve nécessaire ? |
Définir la fenêtre de fonctionnement du SOC en fonction de l'itinéraire et de la fiabilité de la recharge |
La stratégie de charge fait partie de la conception de la batterie. La référence de classe 24 V fournie prend en charge une approche de charge CC-CV, tandis que la méthode de charge physique est sélectionnée par projet. En fonction du système AGV, la recharge peut être manuelle, basée sur un quai ou organisée en tant que recharge d'opportunité lors des arrêts programmés.
· Recharge manuelle : convient lorsque les véhicules peuvent être mis hors service pendant une période de recharge définie.
· Chargement sur station d'accueil : les interfaces de chargement et la logique de contrôle sont adaptées à la configuration de la station d'accueil.
· Recharge d'opportunité : de courtes périodes de charge peuvent être intégrées au programme de fonctionnement lorsque le chargeur, la batterie et la stratégie d'itinéraire le prennent en charge.
· Le courant de charge final, la conception du connecteur/contact et les signaux de commande doivent être confirmés avec l'équipement de charge et le contrôleur du véhicule.
Pour les projets AGV et robotique, le BMS n'est pas seulement un dispositif de protection. Il peut également fournir des informations de fonctionnement au contrôleur du véhicule. La référence fournie prend en charge la communication CAN ou RS485 sélectionnable par projet, avec un mappage de protocole confirmé pour le projet.
|
BMS/élément d'interface |
Rôle du projet |
|
Surveillance de la tension, du courant et de la température |
État de fonctionnement de la batterie et entrée de protection |
|
Protection contre les surcharges/décharges excessives |
Empêche le fonctionnement en dehors des limites configurées de la batterie |
|
Protection contre les surintensités/courts-circuits |
Répond aux conditions électriques anormales |
|
Protection contre la température |
Contrôle le fonctionnement lorsque la température dépasse les limites configurées |
|
Données SOC |
Prend en charge l'indication de l'énergie restante et les décisions de charge lorsqu'elles sont mises en œuvre |
|
CAN / RS485 |
Communication véhicule/BMS selon le protocole confirmé |
|
Cartographie du protocole |
Définitions des signaux et comportement de communication confirmés avec le client |
Les batteries AGV sont souvent limitées par une baie de batterie existante. Les dimensions du boîtier, la position de la poignée, la sortie du câble, l'emplacement du connecteur et l'accès pour l'entretien doivent donc être revus avant de geler la conception mécanique. La référence fournie laisse le boîtier, le poids, le connecteur et le brochage ouverts pour la confirmation du projet.
· Dimensions du compartiment de batterie et points de montage
· Construction d'enceinte en métal ou autre adaptée au projet
· Sélection des connecteurs et des câbles en fonction du courant et de l'interface du véhicule
· Position du terminal/connecteur et sens de sortie du câble
· Interface d'affichage ou d'état si nécessaire
· Exigences d'accès au service, de levage et de remplacement
· Étiquette et identification spécifiques au projet
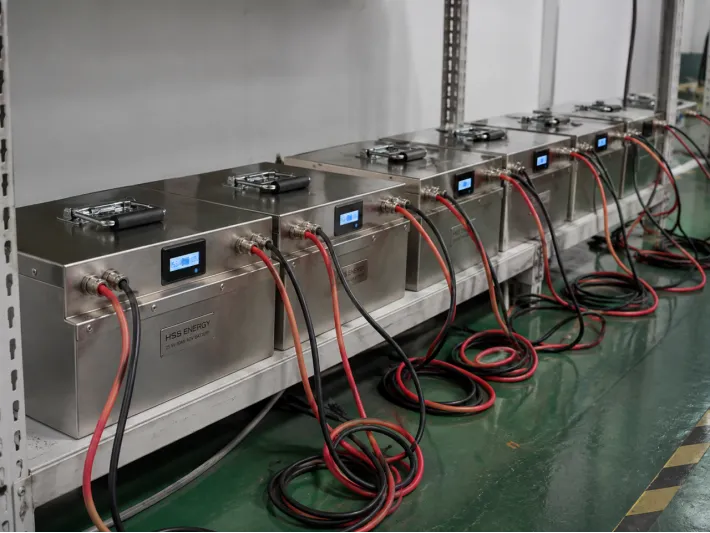
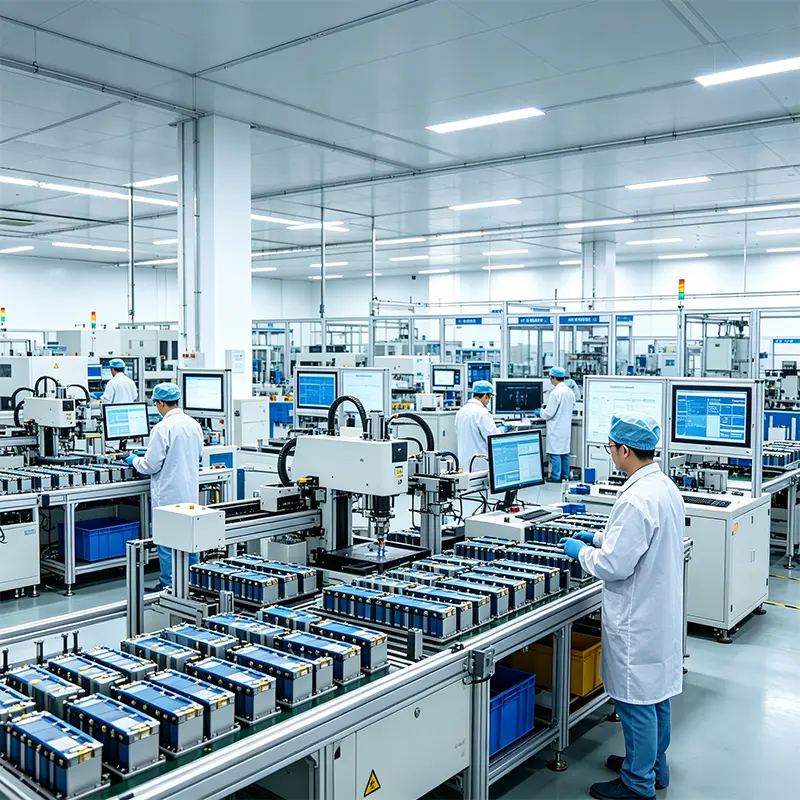
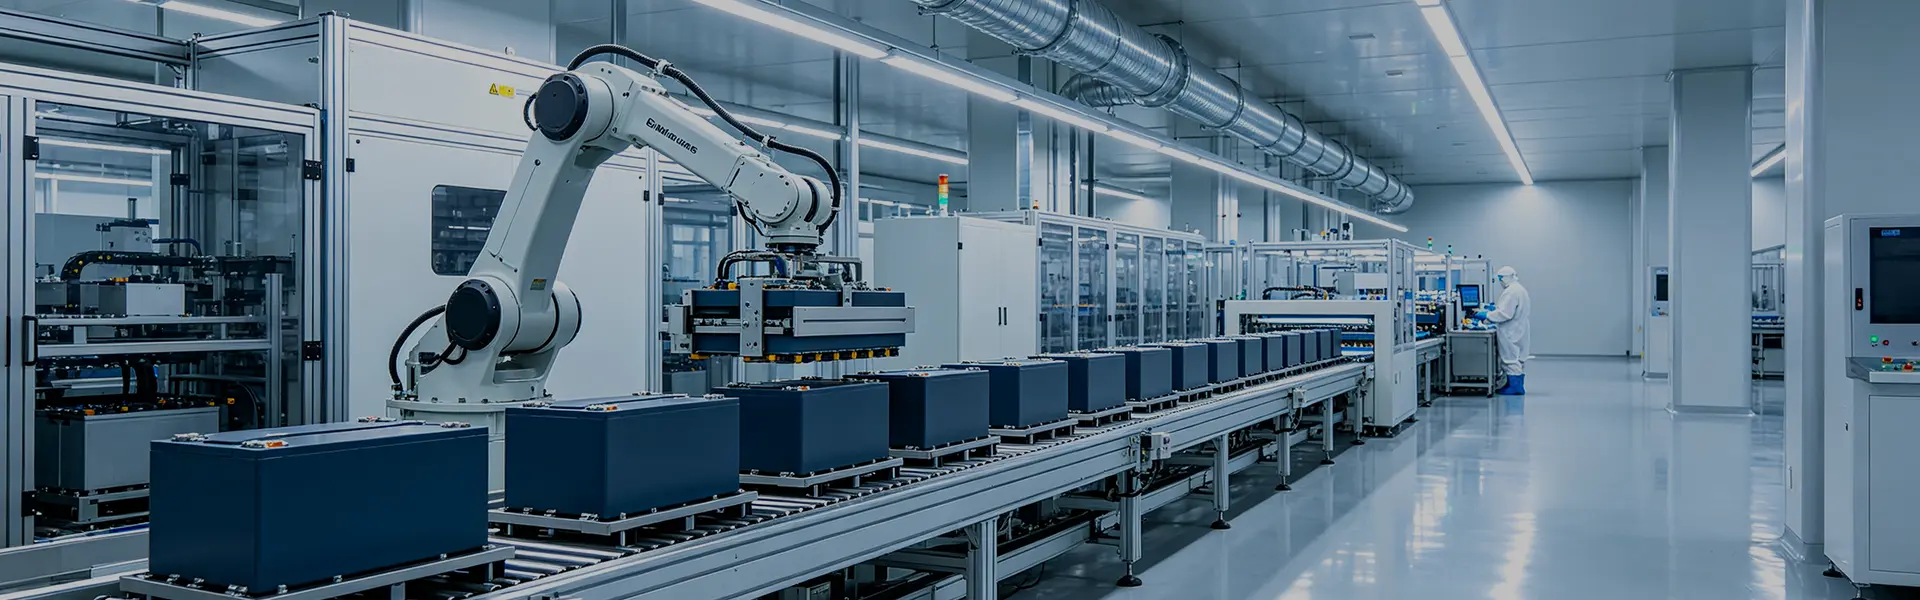
Unités de batterie HSS Energy AGV pendant la vérification électrique par lots
Pour une batterie AGV personnalisée, le contrôle de production doit confirmer à la fois la cohérence du pack et les interfaces importantes pour le véhicule. La vérification est définie par rapport aux spécifications du projet approuvées plutôt qu'à une seule liste de contrôle générique.
· Tension de la batterie et inspection électrique
· Vérifications fonctionnelles et de protection du BMS
· Vérification de charge/décharge selon la configuration approuvée
· Vérification de la communication où CAN ou RS485 est spécifié
· Inspection des connecteurs, des câbles et du brochage
· Vérification de l'affichage/de l'état le cas échéant
· Contrôle mécanique et d'apparence
· Inspection finale spécifique au projet avant expédition
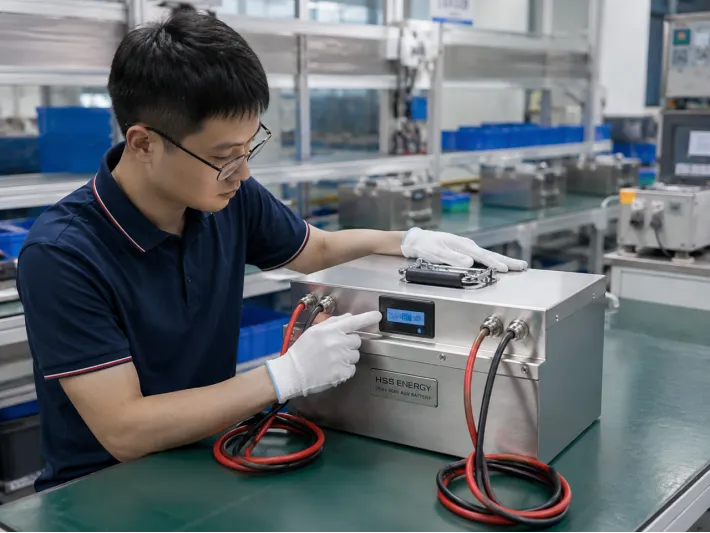
Inspection fonctionnelle finale d’un ensemble batterie HSS Energy AGV
|
Application |
Focus sur la conception de la batterie |
|
AGV d’entrepôt |
Durée d'exécution, cycle d'itinéraire, amarrage et communication avec le véhicule |
|
RAM |
Intégration compacte, informations SOC et opportunités de recharge fréquentes |
|
Robot de manutention |
Courant de pointe pendant l'accélération et le mouvement de la charge utile |
|
Chariot/Tugger Autonome |
Longues heures de fonctionnement et programme de charge reproductible |
|
Robot d'inspection |
Emballage compact et exécution spécifique à l'application |
|
Service / Robot mobile |
Intégration mécanique, plateforme basse tension et besoins en communication |
|
Étape |
Scène |
Sortir |
|
1 |
Données du véhicule |
Tension, charge, autonomie, baie de batterie, chargeur et contrôleur |
|
2 |
Proposition de batterie |
Chimie, configuration série, capacité et architecture électrique |
|
3 |
Confirmation de l'interface |
Connecteur, brochage, mappage CAN/RS485 et interface de chargement |
|
4 |
Échantillon |
Pack prototype construit selon la configuration convenue |
|
5 |
Essai de véhicule |
Autonomie, comportement en charge de pointe, charge et communication vérifiés sur l'équipement cible |
|
6 |
Confirmation |
Spécification et interfaces figées après validation |
|
7 |
Production |
Production par lots et inspection spécifique au projet |
|
Question |
Si oui / obligatoire |
Vérification suivante |
|
Plateforme de tension AGV existante ? |
Utilisez la tension du véhicule comme point de départ |
Confirmer la plage de tension du chargeur et du contrôleur |
|
Un travail en équipe complète sans recharge ? |
Taille pour le temps d'exécution utilisable requis |
Vérifier la charge moyenne et réserver le SOC |
|
Des arrêts de recharge sont disponibles ? |
Évaluer la recharge à quai ou d'opportunité |
Confirmer le courant de charge admissible et la conception du contact/de l'interface |
|
Charge d'accélération/de levage élevée ? |
Traiter le courant de pointe séparément |
Confirmer l'amplitude et la durée du pic |
|
Communication du véhicule requise ? |
Sélectionnez CAN ou RS485 selon le cas |
Confirmer le protocole et le mappage des signaux |
|
Baie de batterie fixe ? |
La conception mécanique suit l'espace disponible |
Confirmer l'accès au boîtier, au connecteur et au service |
La documentation de certification et de transport est spécifique à la configuration. La documentation disponible doit être confirmée par rapport au modèle de batterie final, au marché de destination et aux exigences du client. HSS Energy peut fournir le dossier de documentation applicable au projet approuvé, le cas échéant.
Étant donné que les batteries AGV et robotiques sont personnalisées en fonction de l'équipement cible, la portée de la certification ne doit pas être supposée couvrir toutes les variantes de tension, de capacité, de boîtier ou d'interface, à moins que cette configuration exacte ne soit incluse dans le certificat ou le rapport correspondant.
· Type et application AGV / AMR / robot
· Tension nominale du système et plage de tension admissible
· Courant ou puissance de fonctionnement moyen
· Courant de pointe et durée de pointe
· Durée d'exécution requise entre les charges
· Horaires de fonctionnement quotidiens/modèle de travail
· Dimensions de la baie de batterie et contraintes de montage
· Détails de la batterie existante, en cas de remplacement d'un pack actuel
· Méthode de chargement et spécifications du chargeur
· Documentation des exigences et du protocole CAN/RS485
· Exigences en matière de connecteur, de brochage et de câble
· Température de fonctionnement et environnement d'installation
· Marché cible, exigence de certification et quantité estimée
La configuration 25,6 V 60 Ah / 1,536 kWh présentée sur cette page est une configuration de référence HSS basée sur les données du projet fournies. Il ne s’agit pas d’une spécification universelle de batterie AGV. Le courant continu, le courant de crête, le boîtier, le poids, le connecteur, le brochage, le mappage de communication et le profil final du chargeur restent confirmés par le projet.
La plage de tension finale de la batterie, la capacité, les limites de courant, les paramètres BMS, le protocole de communication, la structure mécanique, le système de connecteurs, les paramètres de charge et la documentation sont soumis à la fiche technique du projet approuvé, à l'accord technique, à la confirmation de l'échantillon, au PI ou au contrat. Lorsque les informations du site Web diffèrent d'un document de projet approuvé, le document de projet approuvé prévaudra.
Envoyez la tension du véhicule, les données de charge, la durée de fonctionnement requise, le courant de pointe, les dimensions du compartiment de batterie, la méthode de charge et les exigences de communication. HSS Energy peut utiliser ces entrées pour définir l'architecture de la batterie et les interfaces qui doivent être validées sur l'équipement cible.